
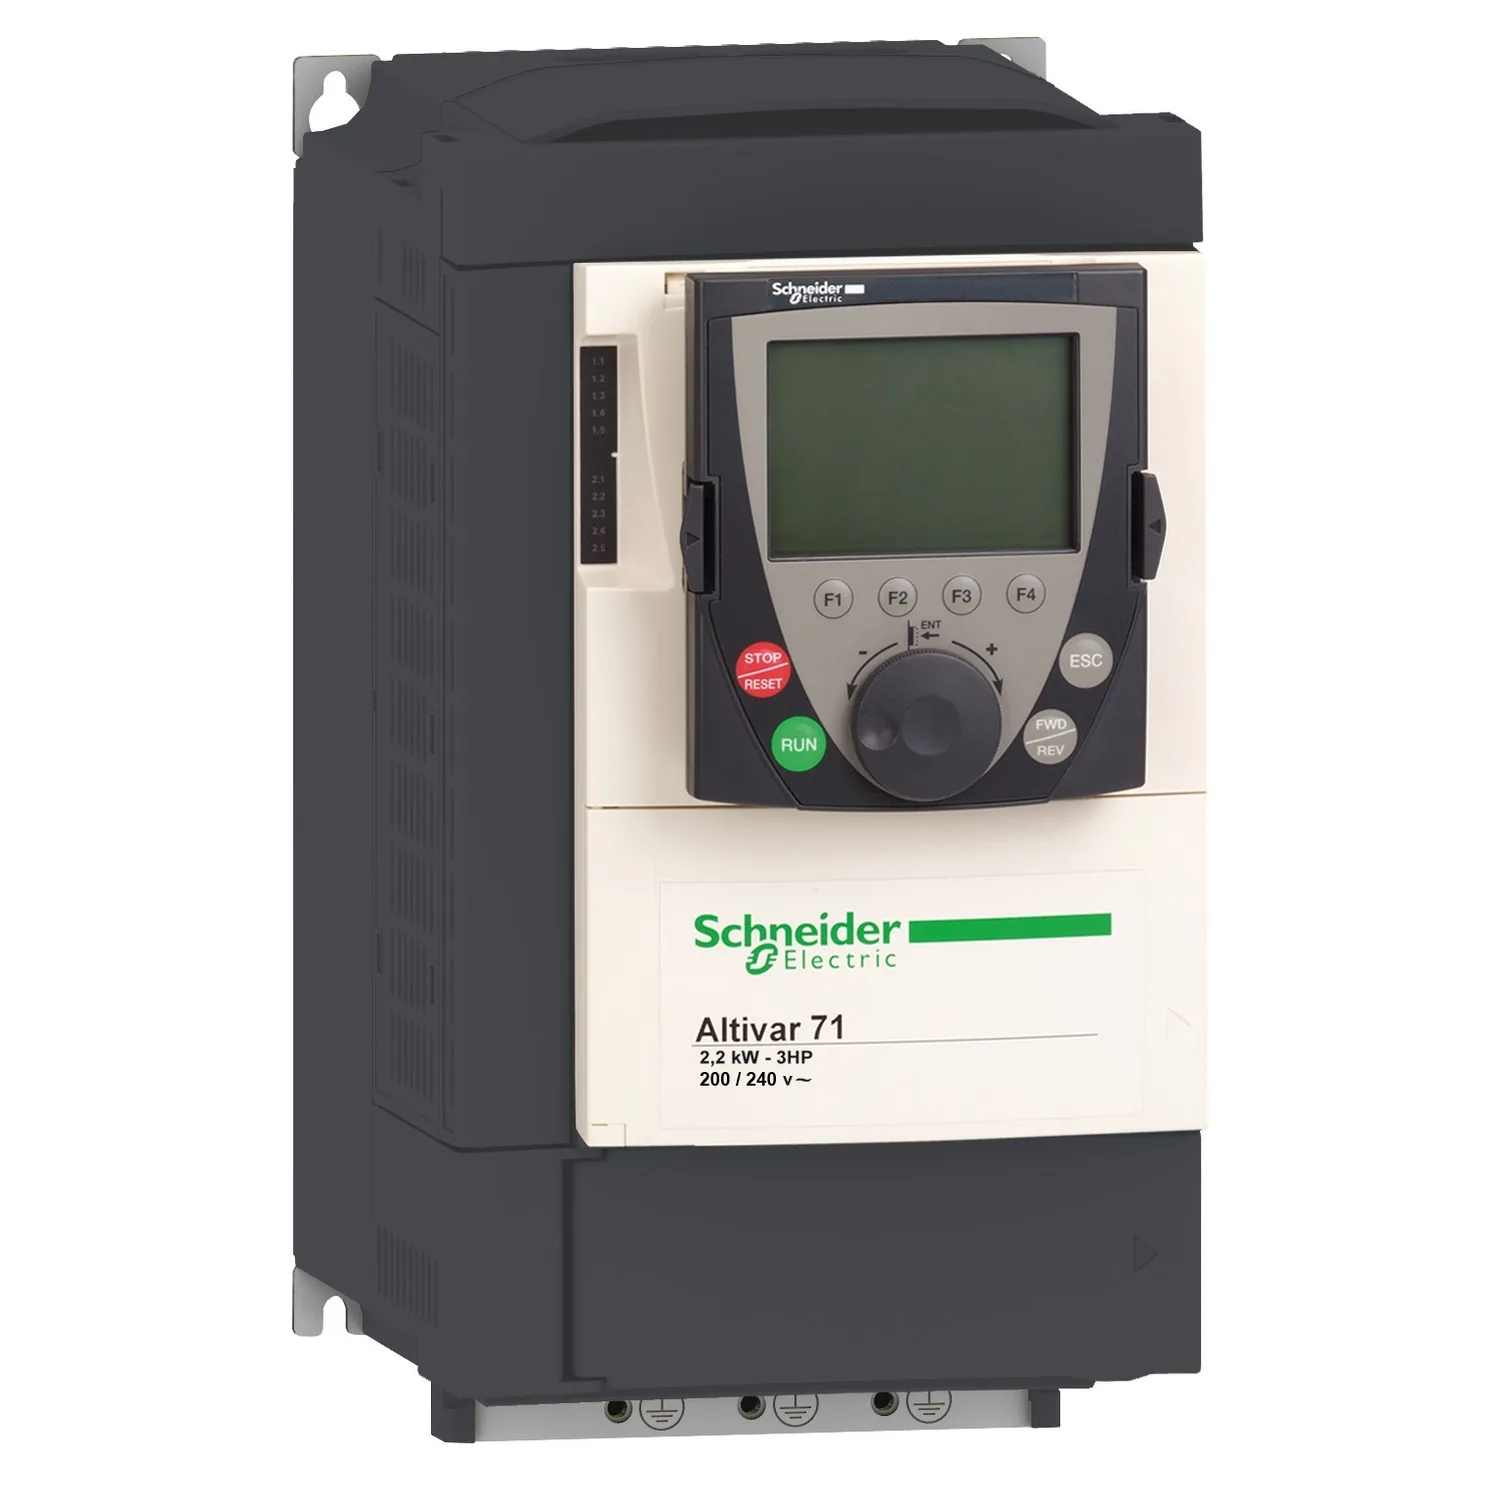
Schneider
Frequenzumrichter ATV71, 4kW 5HP, 480V
Nicht im Verkauf
Schneider ATV71HU40N4, Frequenzumrichter ATV71, 4kW 5HP, 480V. Kategorie: Industrieprodukte. Nicht im Verkauf; für dieses Produkt gibt es keinen Preis und kein Angebot.
- Referenz:ATV71HU40N4
- Hersteller / Marke:Schneider
Wichtige Eigenschaften
- Produktserie
- Altivar 71
- Produkt Oder Komponententyp
- Frequenzumrichter
- Produktspezifische Anwendung
- Komplexe, leistungsstarke Maschinen
- Komponentenname
- ATV71
Produktbeschreibung
Frequenzumrichter Atv71 - 4kW 5hp - 480V
Technische Daten
| Produktserie | Altivar 71 |
|---|---|
| Produkt Oder Komponententyp | Frequenzumrichter |
| Produktspezifische Anwendung | Komplexe, leistungsstarke Maschinen |
| Komponentenname | ATV71 |
| Motorgeschwindigkeit KW | 4 kW bei 380...480 V 3 Phasen |
| Motorgeschwindigkeit Hp | 5 hp bei 380...480 V 3 Phasen |
| [Us] Bemessungsversorgungsspannung | 380...480 V (- 15...10 %) |
| Anzahl Der Netzphasen | 3 Phasen |
| Leitungsstrom | 11,5 A für 480 V 3 Phasen 4 kW / 5 hp, 14,1 A für 380 V 3 Phasen 4 kW / 5 hp |
| EMV-Filter | Integriert |
| Montageart | Mit Kühlkörper |
| Scheinleistung | 9,3 kVA bei 380 V 3 Phasen 4 kW / 5 hp |
| Nominaler Ausgangsstrom | 10,5 A bei 4 kHz 380 V 3 Phasen 4 kW / 5 hp, 7,6 A bei 4 kHz 460 V 3 Phasen 4 kW / 5 hp |
| Maximaler Transienter Strom | 15,8 A für 60 s 3 Phasen 4 kW / 5 hp, 17,3 A für 2 s 3 Phasen 4 kW / 5 hp |
| Ausgangsfrequenz | 0.1...599 kHz |
| Nominale Schaltfrequenz | 4 kHz |
| Schaltfrequenz | 1...16 kHz einstellbar, 4...16 kHz mit Leistungsderatingfaktor |
| Asynchronmotor-Steuerungsprofil | ENA (Energieanpassung)-System für unsymmetrische Lasten, Flussvektorsteuerung mit Sensor (FVC), sensorlose Flussvektorsteuerung (SFVC) (Spannungs- oder Stromvektor), Spannungs-/Frequenzverhältnis (2 oder 5 Punkte) |
| Polarisationstyp | Keine Impedanz für Modbus |
| Produktbestimmung | Asynchronmotoren, Synchronmotoren |
| Versorgungsspannungsgrenzen | 323...528 V |
| Versorgungsfrequenz | 50...60 Hz (- 5...5 %) |
| Netzfrequenz | 47,5...63 Hz |
| Drehzahlbereich | 1...100 für Asynchronmotor im Open-Loop-Modus, ohne Drehzahlrückführung, 1...50 für Synchronmotor im Open-Loop-Modus, ohne Drehzahlrückführung, 1...1000 für Asynchronmotor im Closed-Loop-Modus mit Encoder-Rückführung |
| Drehzahlgenauigkeit | +/- 0,01 % der Nenndrehzahl bei 0,2 Tn - Tn Drehmomentänderung im Closed-Loop-Modus mit Encoder-Rückführung, +/- 10 % des Nennschlupfs bei 0,2 Tn - Tn Drehmomentänderung ohne Drehzahlrückführung |
| Drehmomentgenauigkeit | +/- 15 % im Open-Loop-Modus, ohne Drehzahlrückführung, +/- 5 % im Closed-Loop-Modus mit Encoder-Rückführung |
| Transientes Überdrehmoment | 220 % des Motornenndrehmoments +/- 10 % für 2 s, 170 % des Motornenndrehmoments +/- 10 % für 60 s alle 10 Minuten |
| Synchronmotor-Steuerungsprofil | Vektorsteuerung ohne Drehzahlrückführung |
| Regelkreis | Einstellbarer PI-Regler |
| Motorschlupfkompensation | Einstellbar, Automatisch unabhängig von der Last, Nicht anwendbar im Spannungs-/Frequenzverhältnis (2 oder 5 Punkte), Unterdrückbar |
| Lokale Signalisierung | 1 LED rot Vorhandensein der Antriebsspannung |
| Isolierung | Elektrisch zwischen Leistung und Steuerung |
| Kabeltyp | Mit einem NEMA Typ1 Kit: 3-adriges UL 508 Kabel bei 40 °C, Kupfer 75 °C PVC, Mit einem IP21 oder IP31 Kit: 3-adriges IEC Kabel bei 40 °C, Kupfer 70 °C PVC, Ohne Montagekit: 1-adriges IEC Kabel bei 45 °C, Kupfer 70 °C PVC, Ohne Montagekit: 1-adriges IEC Kabel bei 45 °C, Kupfer 90 °C XLPE/EPR |
| Elektrischer Anschluss | AI1-/AI1+, AI2, AO1, R1A, R1B, R1C, R2A, R2B, LI1...LI6, PWR Klemme 2,5 mm² / AWG 14, L1/R, L2/S, L3/T, U/T1, V/T2, W/T3, PC/-, PO, PA/+, PA, PB Klemme 4 mm² / AWG 10 |
| Anzugsdrehmoment | AI1-/AI1+, AI2, AO1, R1A, R1B, R1C, R2A, R2B, LI1...LI6, PWR 0.6 N.m, L1/R, L2/S, L3/T, U/T1, V/T2, W/T3, PC/-, PO, PA/+, PA, PB 1,4 N.m / 12,3 lb.in |
| Versorgung | Interne Versorgung für Referenzpotentiometer (1 - 10 kOhm), 10,5 V DC +/- 5 %, |
| Anzahl Analoge Eingänge | 2 |
| Analoger Eingangstyp | AI1-/Al1+ bipolare Differenzspannung +/- 10 V DC, Eingangsspannung max. 24 V, Auflösung 11 Bit + Vorzeichen, AI2 softwarekonfigurierbarer Strom 0...20 mA, Impedanz 242 Ohm, Auflösung 11 Bit, AI2 softwarekonfigurierbare Spannung 0...10 V DC, Eingangsspannung max. 24 V, Impedanz 30000 Ohm, Auflösung 11 Bit |
| Abtastzeit | AI1-/Al1+ 2 ms, +/- 0,5 ms für analoge Eingänge, Al2 2 ms, +/- 0,5 ms für analoge Eingänge, LI1...LI5 2 ms, +/- 0,5 ms für diskrete Eingänge, LI6 (wenn als Logikeingang konfiguriert) 2 ms, +/- 0,5 ms für diskrete Eingänge |
| Antwortzeit | In STO (Safe Torque Off) |
| Genauigkeit | AI1-/Al1+ +/- 0,6 % bei 60 °C Temperaturänderung, AI2 +/- 0,6 % bei 60 °C Temperaturänderung, AO1 +/- 1 % bei 60 °C Temperaturänderung |
| Linearitätsfehler | AI1-/AI1+, AI2 +/- 0,15 % des Maximalwerts, AO1 +/- 0,2 % |
| Anzahl Analoge Ausgänge | 1 |
| Analoger Ausgangstyp | AO1 softwarekonfigurierbarer Strom 0...20 mA, Impedanz 500 Ohm, Auflösung 10 Bit, AO1 softwarekonfigurierbarer Logikausgang 10 V |
| Anzahl Digitale Ausgänge | 2 |
| Digitaler Ausgangstyp | R1A, R1B, R1C konfigurierbare Relaislogik Schließer/Öffner, elektrische Lebensdauer 100000 Zyklen, R2A, R2B konfigurierbare Relaislogik Schließer, elektrische Lebensdauer 100000 Zyklen |
| Minimaler Schaltstrom | Konfigurierbare Relaislogik 3 mA bei 24 V DC |
| Maximaler Schaltstrom | R1, R2 an ohmscher Last, 5 A bei 250 V AC, cos phi = 1,, R1, R2 an ohmscher Last, 5 A bei 30 V DC, cos phi = 1,, R1, R2 an induktiver Last, 2 A bei 250 V AC, cos phi = 0,4,, R1, R2 an induktiver Last, 2 A bei 30 V DC, cos phi = 0,4, |
| Anzahl Digitale Eingänge | 7 |
| Digitaler Eingangstyp | LI6: schalterkonfigurierbar 24 V DC mit Level 1 PLC, Impedanz: 3500 Ohm, PWR: Sicherheitseingang 24 V DC, Impedanz: 1500 Ohm Konformitätsnorm ISO 13849-1 Level d, LI1...LI5: programmierbar 24 V DC mit Level 1 PLC, Impedanz: 3500 Ohm, LI6: schalterkonfigurierbarer PTC-Fühler 0...6, Impedanz: 1500 Ohm |
| Digitale Eingangslogik | LI1...LI5 positive Logik (Source), < 5 V (Zustand 0), > 11 V (Zustand 0), LI1...LI5 negative Logik (Sink), > 16 V (Zustand 0), < 10 V (Zustand 0), LI6 (wenn als Logikeingang konfiguriert) positive Logik (Source), < 5 V (Zustand 0), > 11 V (Zustand 0), LI6 (wenn als Logikeingang konfiguriert) negative Logik (Sink), > 16 V (Zustand 0), < 10 V (Zustand 0) |
| Beschleunigungs- Und Verzögerungsrampen | Linear separat einstellbar von 0,01 bis 9000 s, automatische Anpassung der Rampe bei Überschreitung der Bremsleistung über Widerstand, S, U oder kundenspezifisch |
| Bremsen Bis Zum Stillstand | Durch DC-Einspeisung |
| Schutzart | Antrieb gegen Überholsatz, Antrieb gegen Eingangphasenausfall, Antrieb Unterbrechung im Steuerkreis, Antrieb Eingangphasenunterbrechungen, Antrieb Netzüberspannung, Antrieb Netzunterspannung, Antrieb Überstrom zwischen Ausgangsphasen und Erde, Antrieb gegen Überhitzung, Antrieb Überspannungen im DC-Zwischenkreis, Antrieb Kurzschluss zwischen Motorphasen, Antrieb thermischer Schutz, Motor m |
| Isolationswiderstand | > 1 MOhm bei 500 V DC für 1 Minute gegen Erde |
| Frequenzauflösung | Analogangang 0,024/50 Hz, Anzeigeeinheit 0,1 Hz |
| Kommunikationsanschluss-Protokoll | CANopen, Modbus |
| Steckverbindertyp | 1 RJ45 für Modbus an der Frontseite, 1 RJ45 für Modbus am Terminal, Stecker SUB-D 9 an RJ45 für CANopen |
| Physische Schnittstelle | 2-Draht RS 485 für Modbus |
| Übertragungsrahmen | RTU für Modbus |
Dokumente und Downloads
Die Dokumente werden vom Hersteller veröffentlicht und in einem neuen Tab geöffnet.