
Schneider
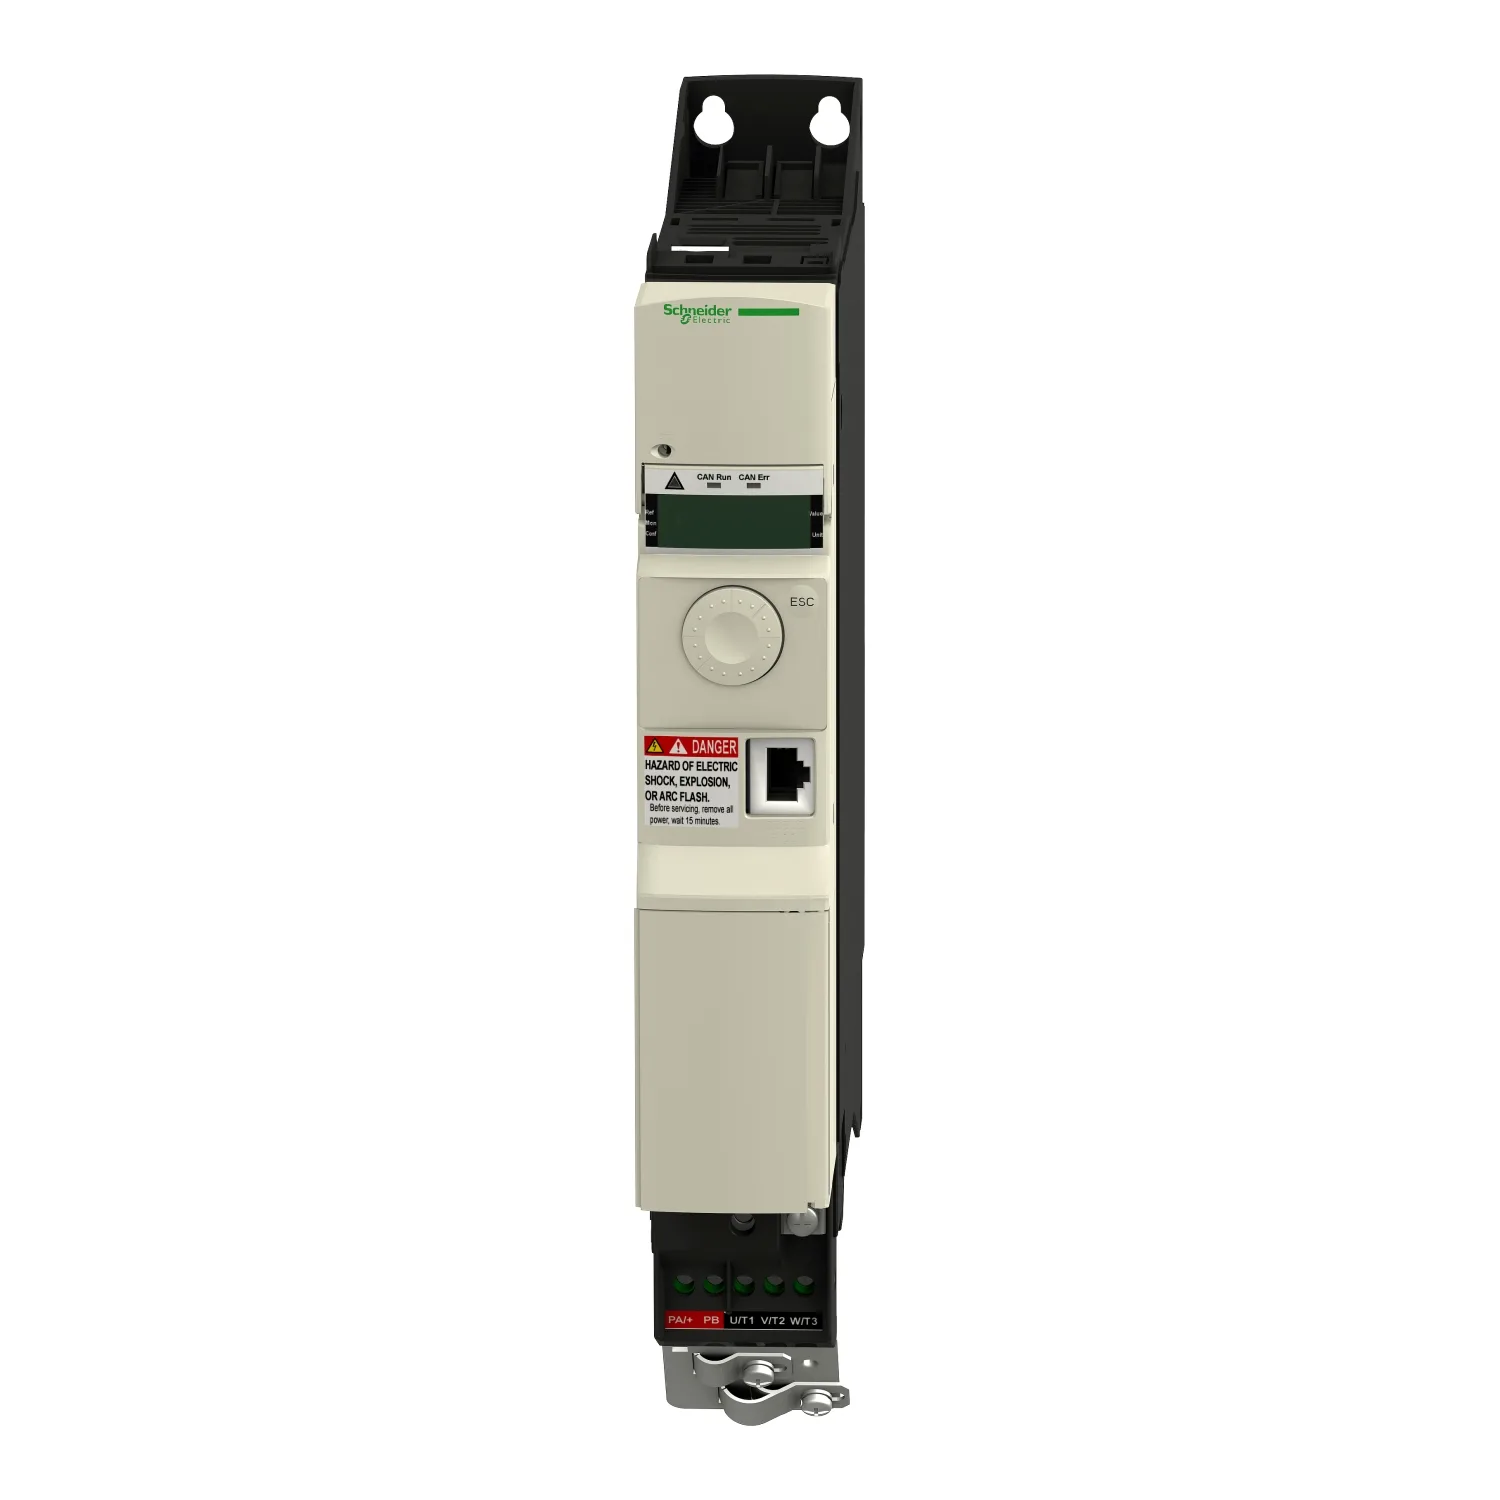
Frequenzumrichter ATV32, 0,37 kW, 400 V, 3-phasig, m. Kühlkörper
Nicht im Verkauf
Schneider ATV32H037N4, Frequenzumrichter ATV32, 0,37 kW, 400 V, 3-phasig, m. Kühlkörper. Kategorie: Kompaktantriebe. Nicht im Verkauf; für dieses Produkt gibt es keinen Preis und kein Angebot.
- Referenz:ATV32H037N4
- Hersteller / Marke:Schneider
Wichtige Eigenschaften
- Produktserie
- Altivar 32
- Produkt Oder Komponententyp
- Frequenzumrichter
- Produktziel
- Asynchronmotoren, Synchronmotoren
- Produktspezifische Anwendung
- Hochleistungsmaschinen
Produktbeschreibung
Frequenzumrichter Atv32 - 0,37 kW - 400 V - 3-phasig - Mit Kühlkörper
Technische Daten
| Produktserie | Altivar 32 |
|---|---|
| Produkt Oder Komponententyp | Frequenzumrichter |
| Produktziel | Asynchronmotoren, Synchronmotoren |
| Produktspezifische Anwendung | Hochleistungsmaschinen |
| Verfügbare Funktion | - |
| Montagestil | Mit Kühlkörper |
| Komponentenname | ATV32 |
| EMV-Filter | Klasse C2 EMV-Filter integriert |
| Anzahl Der Phasen Im Netz | 3 Phasen |
| [Us] Nominale Versorgungsspannung | 380 500 V - 15...10 % |
| Versorgungsspannungsgrenzen | 323...550 V |
| Versorgungsfrequenz | 50...60 Hz - 5...5 % |
| Netzfrequenz | 47,5...63 Hz |
| Motorgabe KW | 0.37 kW 380 500 V |
| Motorgabe Hp | 0.5 hp 380 500 V |
| Leitungsstrom | 1,6 A 500 V 3 Phasen 0.37 kW 0.5 hp, 2,1 A 380 V 3 Phasen 0.37 kW 0.5 hp |
| Scheinleistung | 1.4 kVA 500 V 3 Phasen 0.37 kW 0.5 hp |
| Nominaler Ausgangsstrom | 1,5 A 4 kHz 500 V 0.37 kW 0.5 hp |
| Maximaler Übergangsstrom | 2,3 A 60 s 0.37 kW 0.5 hp |
| Ausgangsfrequenz | 0.0005...0.599 kHz |
| Nominale Schaltfrequenz | 4 kHz |
| Schaltfrequenz | 2...16 kHz einstellbar |
| Geschwindigkeitsbereich | 1...100 Asynchronmotor im Open-Loop-Modus |
| Geschwindigkeitsgenauigkeit | +/- % 10 des Nennd Schlupfs 0,2 Tn - Tn |
| Drehmomentgenauigkeit | +/- 15 % |
| Transientes Überdrehmoment | % 170...200 |
| Asynchronmotor-Steuerprofil | Spannungs-/Frequenzverhältnis, 2 Punkte, Spannungs-/Frequenzverhältnis, 5 Punkte, Sensorlose Fluxvektorregelung - Energieeinsparung, NoLoad-Gesetz, Sensorlose Fluxvektorregelung, Standard, Spannungs-/Frequenzverhältnis - Energieeinsparung, quadratisch U/f |
| Synchronmotor-Steuerprofil | Sensorlose Vektorregelung |
| Regelkreis | Einstellbarer PID-Regler |
| Motorschlupfkompensation | Automatisch für jede Last, Gilt nicht im Spannungs-/Frequenzverhältnis (2 oder 5 Punkte), Einstellbar % 0...300 |
| Lokale Signalisierung | 1 LED rot Antriebsspannung, 1 LED grün CANopen Betrieb, 1 LED rot CANopen Fehler, 1 LED rot Antriebsfehler |
| Geräuschpegel | 43 dB 86/188/EEC |
| Isolierung | Elektrisch zwischen Leistung und Steuerung |
| Elektrischer Anschluss | Schraubklemme 0,5...1,5 mm² AWG 18...AWG 14 Steuerung, Abnehmbare Schraubklemmen 1,5...2,5 mm² AWG 14...AWG 12 Motor/Bremswiderstand, Schraubklemme 1,5...4 mm² AWG 14...AWG 10 Stromversorgung |
| Anzugsdrehmoment | 0.5 N.m 4,4 lb/ft Steuerung, 0.7 N.m 7,1 lb/ft Motor/Bremswiderstand, 0.6 N.m 5,3 lb/ft Stromversorgung |
| Versorgung | Interne Versorgung für Referenzpotenziometer (1 - 10 kOhm) 10,5 V DC +/- 5 % |
| Anzahl Analoger Eingänge | 3 |
| Analoges Eingangstyp | Spannung AI1 0...10 V DC 30000 Ohm 10 Bit, Bipolare Differenzspannung AI2 +/- 10 V DC 30000 Ohm 10 Bit, Strom AI3 0...20 mA (oder 4-20 mA, x-20 mA, 20-x mA oder andere Modelle je nach Konfiguration) 250 Ohm 10 Bit |
| Abtastzeit | 2 ms AI1, AI2, AI3 analog, 2 ms AO1 analog |
| Antwortzeit | 8 ms +/- 0,7 ms LI1...LI6 Logik, 2 ms R1A, R1B, R1C Relais, 2 ms R2A, R2C Relais |
| Genauigkeit | +/- % 0,2 AI1, AI2, AI3 für -10...60 °C Temperatur, +/- % 0,5 AI1, AI2, AI3 für 25 °C Temperatur, +/- 1 % AO1 für 25 °C Temperatur, +/- % 2 AO1 für -10...60 °C Temperatur |
| Linearitätsfehler | +/- % 0,2...0,5 des Maximalwertes AI1, AI2, AI3, +/- % 0,3 AO1 |
| Anzahl Analoger Ausgänge | 1 |
| Analoges Ausgangstyp | Softwarekonfigurierbarer Strom AO1 0...20 mA 800 Ohm 10 Bit, Softwarekonfigurierbare Spannung AO1 0...10 V 470 Ohm 10 Bit |
| Anzahl Digitaler Ausgänge | 3 |
| Digitaler Ausgangstyp | Konfigurierbare Relaisschaltung R1A, R1B, R1C S/Ö 100000 Zyklen, Konfigurierbare Relaisschaltung R2A, R2B S 100000 Zyklen, Logik LO |
| Minimaler Schaltstrom | 5 mA 24 V DC konfigurierbare Relaisschaltung |
| Maximaler Schaltstrom | 3 A 250 V AC ohmsch (cos phi = 1 R1, 4 A 30 V DC ohmsch (cos phi = 1 R1, 2 A 250 V AC induktiv (cos phi = 0,4 R1, R2, 2 A 30 V DC induktiv (cos phi = 0,4 R1, R2, 5 A 250 V AC ohmsch (cos phi = 1 R2, 5 A 30 V DC ohmsch (cos phi = 1 R2 |
| Anzahl Digitaler Eingänge | 7 |
| Digitaleingangstyp | Programmierbar (Sink/Source) LI1...LI4 24...30 V DC Level 1 SPS, Impulsucheingang als 20 kpps programmierbar LI5 24...30 V DC Level 1 SPS, Schalterkonfigurierbarer PTC-Fühler LI6 24...30 V DC, Sicher abgeschaltetes Moment STO 24...30 V DC 1500 Ohm |
| Digitaleingangslogik | Positive Logik (Source) LI1...LI6 < 5 V > 11 V, Negative Logik (Sink) LI1...LI6 > 19 V < 13 V |
| Beschleunigungs- Und Verzögerungsrampen | S, U, CUS, Automatischer Stopp Verzögerungsrampe DC-Einspeisung, Anpassung der Verzögerungsrampe, Linear, Rampenumschaltung |
| Bremsen Bis Zum Stillstand | Durch DC-Einspeisung |
| Schutzart | Eingangsphasenausfall Antrieb, Überstrom zwischen Ausgangsphasen und Erde Antrieb, Überhitzungsschutz Antrieb, Kurzschluss zwischen Motorphasen Antrieb, Motorschutz thermisch Antrieb |
| Kommunikationsportprotokoll | CANopen, Modbus |
| Anschlusstyp | 1 RJ45 Modbus/CANopen an Frontseite |
| Physische Schnittstelle | 2-Draht RS 485 Modbus |
| Übertragungsrahmen | RTU Modbus |
| Polarisationstyp | Keine Impedanz Modbus |
| Anzahl Der Adressen | 1...247 Modbus, 1...127 CANopen |
Dokumente und Downloads
Die Dokumente werden vom Hersteller veröffentlicht und in einem neuen Tab geöffnet.